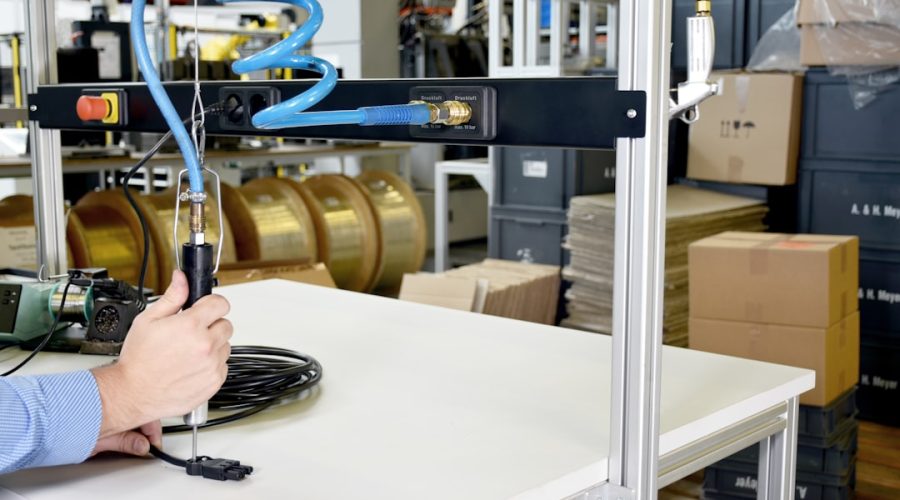
ロボットのつかみ動作を高精度化する圧力センサが、産業用グリッパーの重要な制御層として注目を集めています。従来の力覚センサやモーター電流フィードバックだけでは捉えられない、接触時の微細な相互作用を検知することで、より安定したグリッピングを実現する技術です。
モーション制御から相互作用制御への転換
産業用ロボットのグリッパーにおいて、つかみの失敗は機械的な強度不足ではなく、接触時に指が実際に何をしているかを正確に把握できていないことが根本原因とされています。指令された動きと対象物との実際の相互作用のギャップを埋めるため、圧力センサが静かに最も重要な役割を担うようになってきました。ビンピッキングやキッティング、混合部品のハンドリングなど複雑な工程では、グリッピングはもはや単純な二値的事象ではなく、継続的に進化する相互作用プロセスです。接触面の変形、微小なすべり、荷重の再配分といった複数段階を経ながら、安定した保持または失敗に至ります。圧力センサはこの相互作用ループの内部に位置し、位置情報とモーター電流だけでは信頼性をもって推定できない信号を提供する仕組みです。
グローバル測定と局所測定の中間層
圧力センサと力覚センサの違いは、ロボットシステムに統合された後に顕在化します。手首に取り付けた力覚トルクセンサは環境との相互作用力を全体的に測定しますが、個別の指先で何が起きているかを特定できません。一方、タクティルセンサは高い空間分解能を提供する場合もありますが、構造が複雑で高コストであり、処理負荷が大きくなります。圧力センサはこの両極端の中間に位置し、指パッド全体の不均一な荷重を検知しながらも、産業用グリッパーに統合できるシンプルさを備えています。実装されたシステムの多くで、圧力センサは力覚やタクティル情報を置き換えるのではなく、実際のグリッピング判定が行われる中間層を安定化させています。
センサ配置が制御設計を左右する
圧力センサをグリッパー内のどこに配置するかは単なる機械的な詳細ではなく、実際に解くべき制御問題の本質を定義します。弾性体の指パッドにセンサを埋め込む配置は直接的な接触測定を実現しますが、柔軟層が変形してからセンサが反応するため機械的なフィルタリングが生じます。これは優しい取り扱いを目的とした可動型グリッパーで多用されています。硬い接触面の背後に薄い可動層を配置する方式は耐久性を向上させ、機械摩耗による漂動を低減しますが、微小なテクスチャやすべり発生の初期段階に対する感度がやや低下します。高速ピック・アンド・プレース用途では、指の長さ方向に複数の圧力センサゾーンを分散配置し、先端接触と全面接触を区別する設計も存在し、この違いは制御戦略を大きく左右しています。