生きた筋肉細胞がロボットを動かす時代が来た。米マサチューセッツ工科大学(MIT)の研究チームが、遺伝子工学で光に反応するよう改変した生きた筋肉細胞を使用したロボットを開発し、水中迷路を自律的に泳ぐことに成功した。チューインガムのサイズほどの小型ロボットは、研究者が光を当てることで方向転換や前進を行った。従来のモータやセンサーを搭載した硬いロボットとは異なり、この柔軟な生体ハイブリッドロボット(biohybrid robot)は、将来的により低コストで柔軟な動作が可能な水中ロボットへの道を開く可能性を秘めている。
単層構造で実現する効率的な駆動
このロボットの最大の特徴は極めてシンプルな構造にある。柔軟なゲル材料に生きた筋肉細胞を付着させた単層設計で、厚さはわずか0.5ミリメートルのフィンを備えている。筋肉細胞は遺伝子工学により光刺激で収縮するよう設計されており、光を当てると筋肉が反応して動く仕組みだ。研究チームが従来のやや柔らかいゲルからより硬いゼラチンベースのゲルに変更し、表面に溝を刻むことで、筋肉細胞が効率的に整列し束ねられるようになった。1日15分、毎秒2回のペースで光刺激を与える訓練を行うと、刺激を与えない対照群と比べて、フィンの動きが4倍に増加した。
既存技術との比較と課題
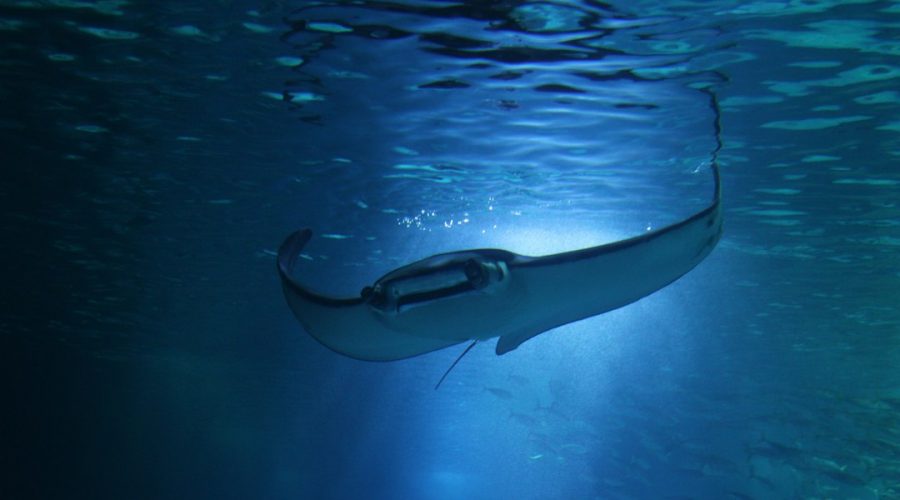
光制御による生体ハイブリッド水中ロボットの概念は新しいものではない。2016年にはラット心臓細胞を使用したロボティック・レイが、2022年には人間の心臓細胞を用いた魚型ロボットが開発されている。本年は中国研究者がカエルの筋肉を使用したロボティック・マンタレイを、別の設計ではOstraBot という名称の訓練された骨格筋駆動ロボットが発表されており、後者は分速15.6体長という、MITロボットの約4倍の速度を達成している。MITの研究チームは現在のロボットが単一の細胞型、一方向に整列した筋肉繊維、単純な形状のみを使用していると述べており、より複雑なレイアウトにより将来的により強力な遊泳や他の動作が可能になると指摘している。より薄く軽量な設計により、従来の厚い3次元の筋肉ブロックと比べて数百万個の細胞数を削減できるとみられ、製造コストの低減と効率化が期待される。
今後の応用可能性と期待
研究チームは、生きた組織の柔軟性と自己修復能力に着目し、従来の硬いハードウェアでは到達困難な脆弱または予測不可能な環境での探査任務に、このような生体ロボットが活躍する日が来ると展望している。ただし現段階では分速約4体長の速度に留まり、外部からの光による操作に依存している状況だ。より実用的なロボットへの道のりはまだ長いが、生体材料の柔軟性を活かした革新的なアプローチとして、将来の水中ロボット技術の開発動向に注視する価値がある。