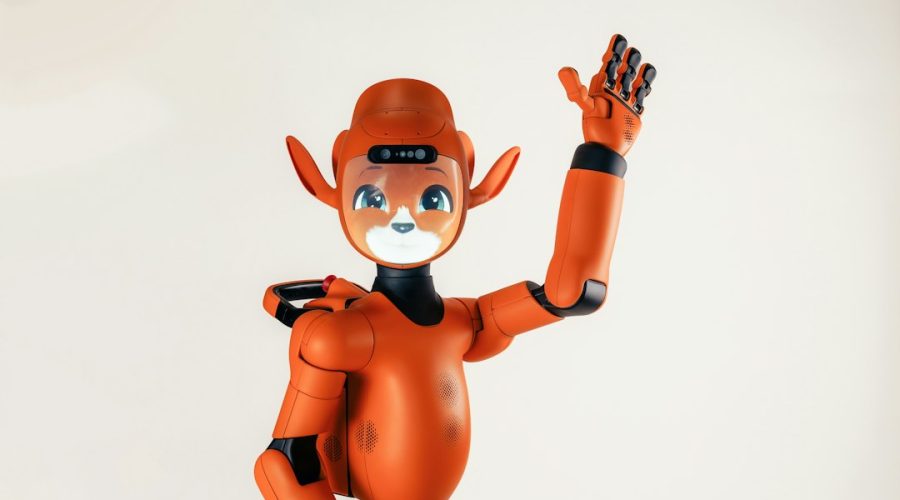
ヒューマノイドロボットが研究施設から工場や倉庫、家庭などの現場へと展開される中、精密なセンサー技術がロボットの動作品質を左右する要因となりつつあります。Vishay Precision Group, Inc.(VPG)が、力覚・トルクセンサーのカスタムソリューション展開を発表し、次世代ロボティクス産業の課題解決に向けた取り組みを加速させています。
ロボット制御に不可欠な力覚フィードバック
ヒューマノイドロボットが人間並みの器用性やバランス感覚を備えるには、環境からの正確なリアルタイムフィードバックが欠かせません。AI技術とビジョンシステムが全体的な知覚と経路計画を担う一方で、力覚・トルクセンサーはロボットが環境と安全かつ滑らかに相互作用するための基盤を形成します。関節トルク、バランス、足圧、握力、接触圧力といった複数のパラメータを常時監視する必要があり、特に人間との協働作業では高品質データの継続的供給が重要です。
固定トラック上で動作する定置型産業用ロボットと異なり、ヒューマノイドロボットは変動する環境で予測不可能な負荷に対応し、複数の接触点を扱わなければなりません。標準的な汎用センサーでは、サイズがロボット四肢に対して過度に大きく、設計変更を余儀なくされたり、計測範囲が広すぎて信号精度が低下したり、多軸計測能力に欠けたりといった問題が発生しやすくなります。
ロボット構造に統合されたカスタムセンサー設計
VPGが提案するアプローチは、ひずみゲージ技術を機械部品に直接組み込み、ロボット構造の段階から力覚センサーを統合する設計です。負荷による微小な変形が電気抵抗の変化を生み出し、ホイートストンブリッジ回路を通じて正確なアナログまたはデジタル信号に変換されます。この技術により、ロボットの指先や関節メカニズムといった小型で低容量が必要な部位に適用可能な触覚センサーが実現します。
VPGは航空宇宙産業向けの高精度力センサー開発で60年の実績を有しており、この知見をロボティクス分野の課題解決に応用しています。マイクロ化された触覚センサーは柔軟で極めて軽量であり、ロボットの運動性を損なうことなく張力・圧縮力の両方を計測できます。キロヘルツレベルの自然周波数により、精密な把握制御に必要な高速フィードバックが得られるとされます。
業界の技術的課題への対応
RoboBusiness 2026での展示では、ヒューマノイドロボット設計における四つの主要領域に対応したひずみゲージベースのカスタムソリューションが紹介されます。急速プロトタイピング段階で標準部品から開始する多くのエンジニアリングチームが、設計の深化に伴い統合の課題に直面するという業界現象に対し、VPGのアプローチはロボット本体に内蔵される精密センサーによって、基本的な機械部品をスマートで応答性の高いシステムへと変革することを目指しています。