大規模動画学習を活用したロボット制御モデルが登場します。Runway AIが発表した「Praxis-1」は、同社の動画生成AIの学習基盤をロボティクスの制御技術へ応用した、オープンウェイト型の世界行動モデル(world action model)です。これまでロボット開発の大きな課題とされてきた「ロボット学習データの不足」に対する新たなアプローチとして期待されています。
動画データからロボット制御へ
ロボット政策学習の最大のボトルネックは、ロボットデータの稀少性と高コスト性にあります。Runway AIのチーフテクノロジーオフィサーであるカミル・シンディ氏は、Praxis-1が第三者視点の動画からの学習を主体としていると説明しています。同社の一般的な世界モデルと同じ大規模動画学習基盤の上に構築されており、物体の動作特性やタスク進行のパターンを既に理解しているとされています。動画データは毎日膨大な量がアップロードされるため、テレオペレーション操作によるロボット実演を集めるより、はるかに豊富なリソースが利用可能です。
複数ロボット体への適用と実装検証
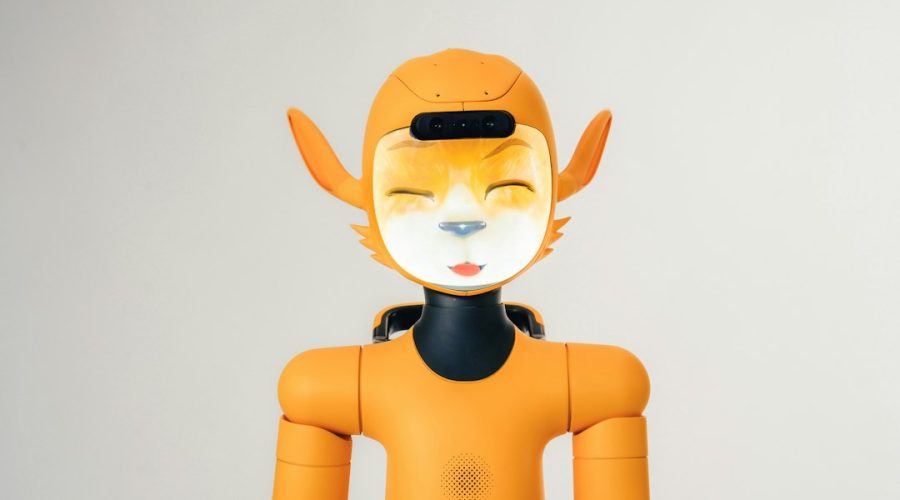
Praxis-1は様々なロボット体と環境での動作をテストされており、単一のモデルが双腕マニピュレータからヒューマノイドまで幅広いロボット体に対応できるとされています。軽微な微調整で異なる体格のロボットに適応する能力は、ロボット開発の大幅な効率化につながるとみられます。Noble Machines、Standard Bots、Ultraといった早期パートナー企業が実機での運用テストを進めており、ピッキング作業から変形物体の梱包作業まで、様々なハンドリングタスク対応が検証されています。同社はシミュレーション内でのロボット政策予測が実世界結果との間で0.95の相関性を示すと報告しており、従来の3D再構成技術より経済効率が良いと主張しています。
オープンモデルとしての公開戦略
Runway AIはPraxis-1を数ヶ月内に公開予定であり、クローズドモデルではなくオープンウェイト形式での提供を予定しています。ハードウェア開発企業に対して、従来型システムでは得られない柔軟性と制御可能性をもたらすとされています。Brooklyn拠点の同社は東京を含む複数地域に営業所を持つことから、日本市場への展開も視野に入っているとみられます。