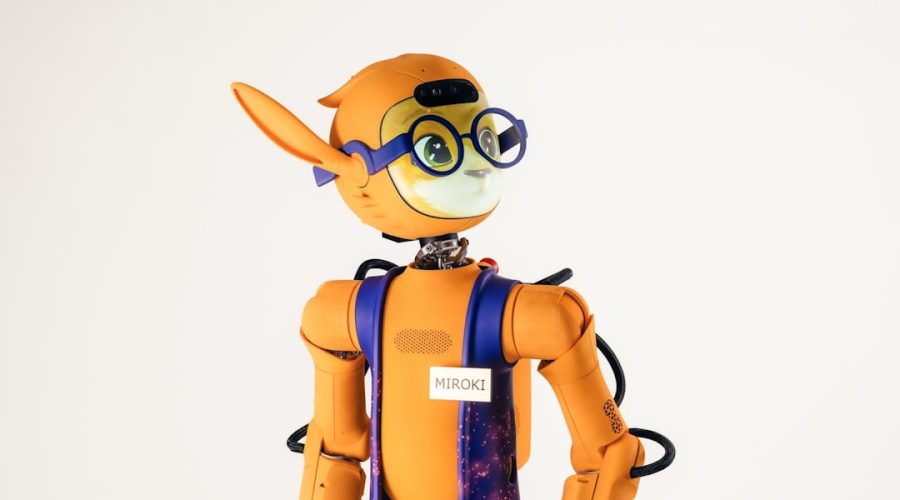
宇宙ステーション内での自動作業ロボットが、無重力環境で初めての実飛行試験に成功した。米国のロボティクススタートアップ「Icarus Robotics」は、自由飛行型ロボット「JOY」を9月9日から11日にかけて4回の放物線飛行で試験し、合計66本のパラボラを実施して2分間の累積無重力時間を確保した。この成果は、2027年の国際宇宙ステーション(ISS)への打上げに向けた最後の大規模試験となる。
自動化によるロボット補助の概念実装
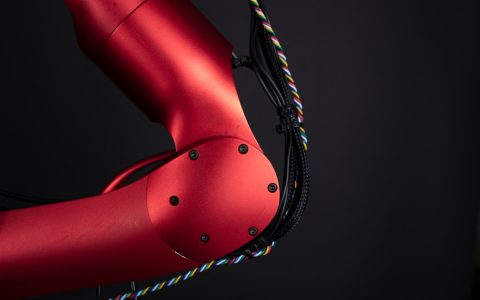
JOYは複数の関節を持つロボットアームと適応的なピンチグリッパーを搭載した無人飛行ロボットで、ISS内部の搬送作業や物資管理業務に従事する。現在、宇宙飛行士が多くの時間を費やしている定型業務を引き継ぐことで、宇宙飛行士がより高度な研究や任務に集中できる環境を実現するのが狙いだ。Icarus Roboticsは昨年600万ドルの資金調達を実施しており、その後システムの量産化と運用準備に注力してきた。本試験は2027年の「Joyride-1」ミッションに向け、1月のNASA引き継ぎ前の最終段階という位置付けである。
無重力環境での機構検証の成果
放物線飛行は軌道到達なしに真の無重力を生成する唯一の方法で、航空機が急上昇の頂点を越える際に各パラボラあたり約20秒間の無重力状態が得られる。試験ではロボットアームの操作機構、状態推定、飛行制御の3つの主要システムに焦点が当てられた。ロボットアーム本体は7自由度設計で、シミュレーション予測と実環境での性能ギャップが最大の懸念項目だったが、複数の制御方法や軌跡パターンを検証した結果、予想以上の挙動安定性が確認されたという。地上での事前記録操作軌跡をISS環境で再現し、両者を比較検証するアプローチにより、テレオペレーション実装の妥当性も検証されている。
ISS運用への段階的展開
ISS到着後は当初テレオペレーションによる運用を予定し、宇宙での運用データを蓄積しながら自律化システムを段階的に開発していく方針だ。Voyager Technologiesとの任務管理協定に基づくJoyride-1ミッションは、宇宙での長期運用を想定した実証段階として機能することになる。放物線飛行試験で設定された最小成功条件および目標値がすべてクリアされたことで、開発チームは1月のNASA引き継ぎに向けた準備をさらに進められる状態にある。2027年の打上げが実現すれば、ISS内の自動化作業ロボットとしての実績が確立されることになる。