ロボティクス企業InOrbit Inc.は、複数のロボットを統合管理するためのオープンソースプラットフォーム「OpenRobOps(ORO)」をリリースしました。本製品は業界初となるISO 21423の参考実装を備え、ロボットフリートの運用管理を標準化する取り組みを加速させています。
「ビルドトラップ」からの脱却
ロボットメーカー(OEM)は従来、フリート管理システムの構築に膨大な時間と開発リソースを投じてきました。データベース、バックエンド、ユーザーインターフェイスなど基本機能の開発・保守に追われ、自社の核となるロボット技術の革新に集中できない状況が続いていました。OpenRobOpsはこうした「ビルドトラップ」と呼ばれる課題を解決するため、プロダクションレベルのオープンソース基盤を提供します。これにより開発チームは基礎的なフリート管理機能の開発を省き、実装と展開に注力できるようになります。
国際標準化への道を開く
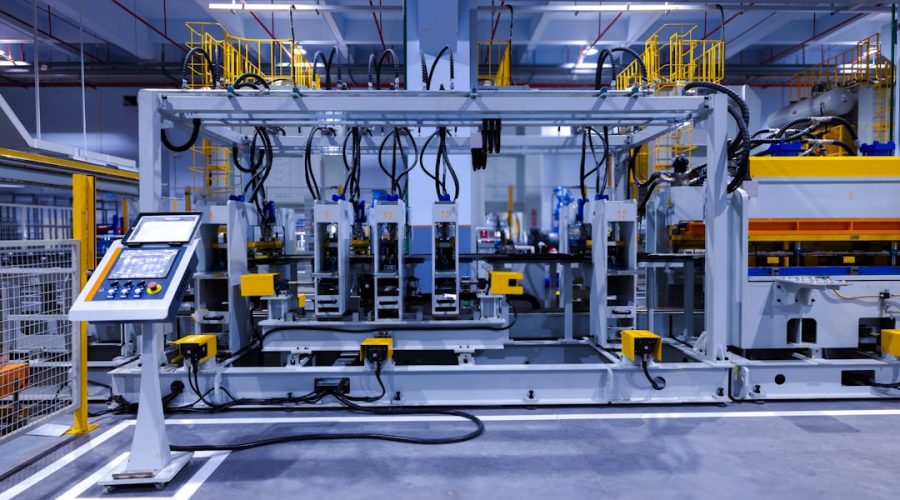
ISO 21423は産業用移動ロボット(IMR)とフリート管理システム(IMRFM)間の通信およびデータ交換の標準を規定する新しい国際規格です。OpenRobOpsはこの標準に対応する参考実装を組み込むことで、異なるベンダーのロボットを混在運用する環境での相互運用性を実現しています。2026年のAutomate展では10社が参加し、複数ベンダーのロボットを統合管理する実演が初めて公開されました。InOrbit Inc.の創業者兼CEOであるFlorian Pestoni氏はISO作業委員会のメンバーとして、この標準化活動に直接関与しており、理論から実践へのギャップを埋める重要な役割を果たしています。
オープンソースが生む生態系
InOrbit Inc.は本プラットフォームをロボット業界への貢献と位置づけ、ロボット用オペレーティングシステム(ROS)の登場がロボティクス開発の触媒になったのと同様の波及効果を想定しています。開発者が基礎的なコード作成から解放されることで、より革新的な技術開発に資源を配分できる環境が整備されます。2017年に設立されたInOrbit Inc.はカリフォルニア州マウンテンビューを拠点に、エンタープライズ向けロボット統合管理ソフトウェアと空間インテリジェンス分野で業界をリードしており、異種混在フリートの運用を実現する「フェデレーテッド・オーケストレーション」技術を開発してきました。