ロボットが現実世界で物体を把握・操作する際の「触覚」をどのように実現するかが、Physical AIの実用化に向けた課題になっています。UltraSenseは、この問題の解決手段として超音波を活用した触覚センシング技術に着目し、従来の電子スキン型センサーの課題を克服する可能性を提示しています。
従来の触覚センサー技術が抱える根本的な問題
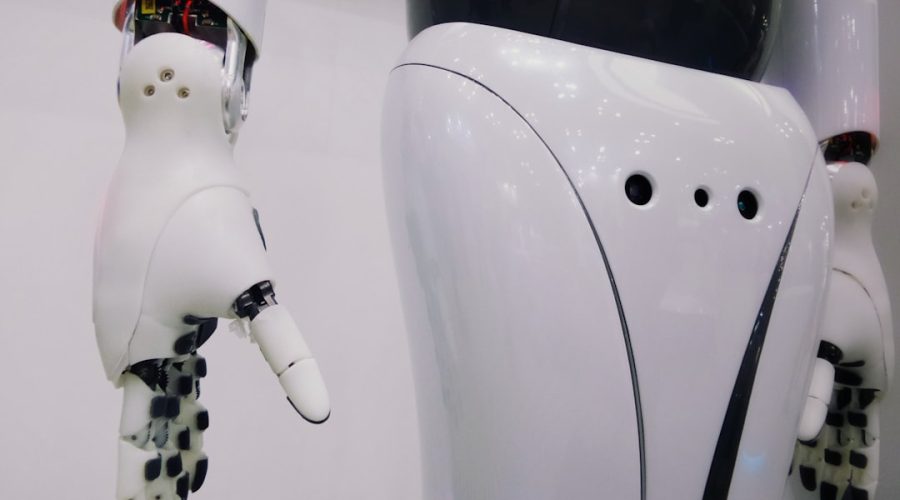
ヒューマノイドハンドや器用なグリッパー、ロジスティクスロボットには、接触検出、力分布の把握、滑りの検知、材質インタラクションの理解など、多層的な触覚機能が必要です。従来、キャパシティブやピエゾ抵抗式、圧電素子、トライボ電気方式など多様な触覚技術が開発されてきました。
しかし実用化の段階で大きな障害に直面しています。ロボットの指先は繰り返しの圧縮、摩耗、汚染、湿度変化、温度変動、洗浄、材料の経年劣化といった最も過酷な機械的環境にさらされます。ラボプロトタイプでこうした問題は管理可能ですが、数百万サイクルの接触を経験する商用ロボットハンドでは、信号の経時変化、ヒステリシス、クリープ現象、層間剥離、ベースラインのドリフト、再較正の負担といった課題が製品の実用性を左右する要因になってしまいます。
超音波による新しい触覚アーキテクチャ
UltraSenseが提案するのは、機械的な負荷経路から外した保護された位置に超音波センサーを配置するアプローチです。従来の電子スキン型では、感知層を表面近くに配置すると機械的摩耗の影響を受け、保護のため厚くすると空間分解能と感度が低下するというジレンマがありました。
超音波を用いることで、材料を非接触で「問い合わせる」方式が実現可能になるとみられます。表面は摩擦特性、コンプライアンス、シール性、耐摩耗性といった機能を最適化でき、感知素子は内部で保護されたままになります。これにより、ロボットの指が押す、スライドさせる、こすりつける、衝撃を与えるという繰り返しの動作にも、長期的な信号の完全性を保つことが可能になるとされています。
実装における課題と展望
近年の薄膜力センシング技術は、単一の物理現象に依存した単純なセンサーから進化しています。確実なロボット触覚には、二値接触や単一の力値では不十分で、より豊かな情報を必要とします。超音波の利点は、このより複雑な要件に対応しながら、同時に耐久性と信号の安定性を維持できるという点にあります。
商用ロボットハンドやグリッパーが数ヶ月から数年の運用期間を通じて、初日と同じレベルの正確性と繰り返し性を提供できるかどうかが、触覚センシング技術選択の重要な判断基準になります。超音波アーキテクチャがこの要件を満たす場合、Physical AIの実装における大きな転機になる可能性があります。